NawfalMotii79/PLFM_RADAR
PLSQL16 / 0
10.5GHz PLFM phased array RADAR의 회로·FPGA·GUI를 공개한 오픈 하드웨어 프로젝트
TL;DR
AERIS-10은 10.5GHz PLFM phased array RADAR를 직접 제작하고 수정할 수 있도록 회로도, PCB 생산 파일, FPGA·STM32 firmware, Python GUI를 함께 제공하는 연구·개발용 hardware project입니다. AERIS-10N은 3km급 8×16 patch array, AERIS-10X는 20km급 32×16 slotted waveguide array와 10W GaN 증폭기 16개를 사용하며, FPGA가 pulse compression·Doppler FFT·MTI·CFAR를 처리합니다. 다만 Alpha 단계이고 독립적인 조립 안내서가 없으므로 RF PCB 제작, Vivado, FPGA, embedded firmware 경험과 상당한 부품·시험 장비 투자가 필요합니다. 일반 소프트웨어 개발자가 바로 설치해 쓰는 도구가 아니라 실제 레이더 시스템을 구축하려는 연구자와 고급 maker에게 적합합니다.
핵심 포인트
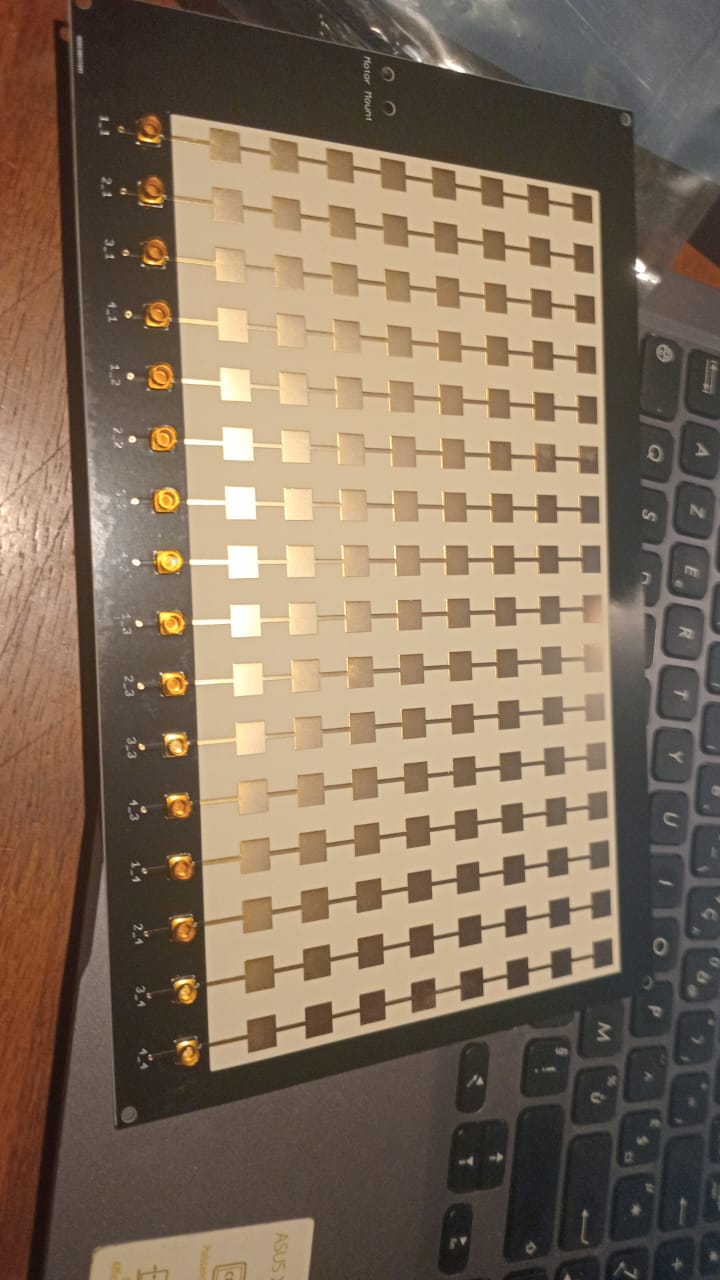
- AERIS-10은 10.5GHz PLFM 신호를 사용하는 오픈소스 phased array RADAR 하드웨어 프로젝트입니다. AERIS-10N은 8×16 patch array로 최대 3km, AERIS-10X는 32×16 slotted waveguide array와 10W GaN 증폭기 16개로 최대 20km를 목표로 합니다. 연구자와 drone 개발자, 고급 SDR 사용자가 beamforming과 target tracking을 실험할 수 있는 플랫폼입니다.
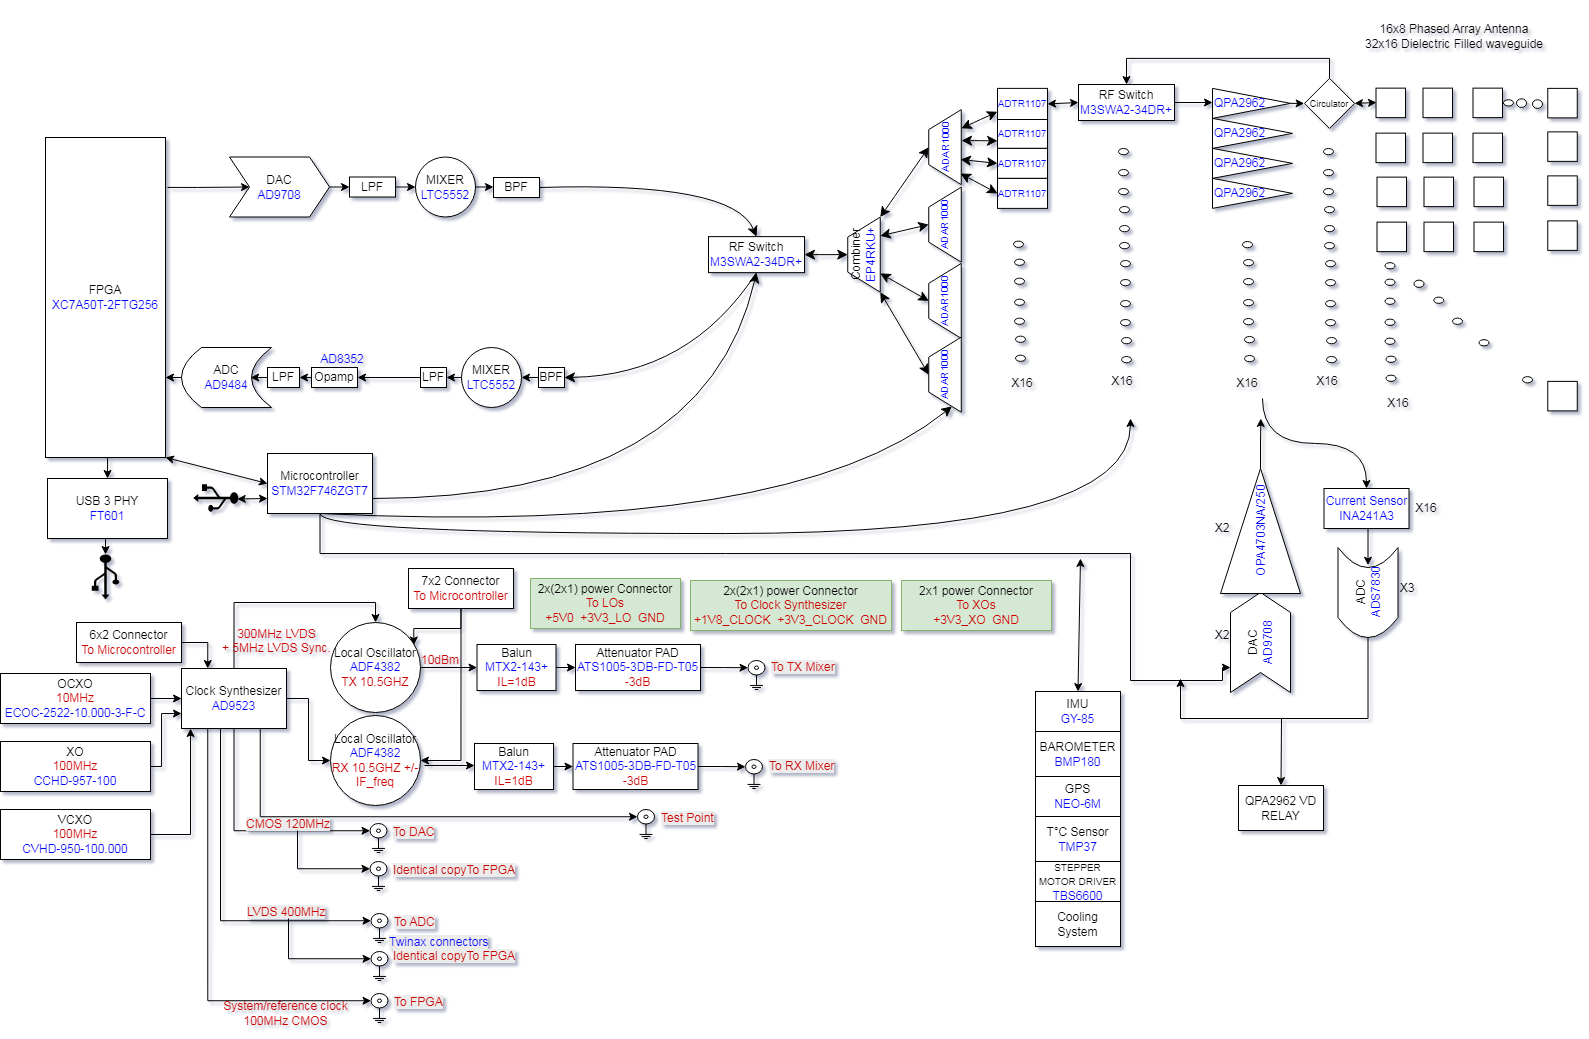
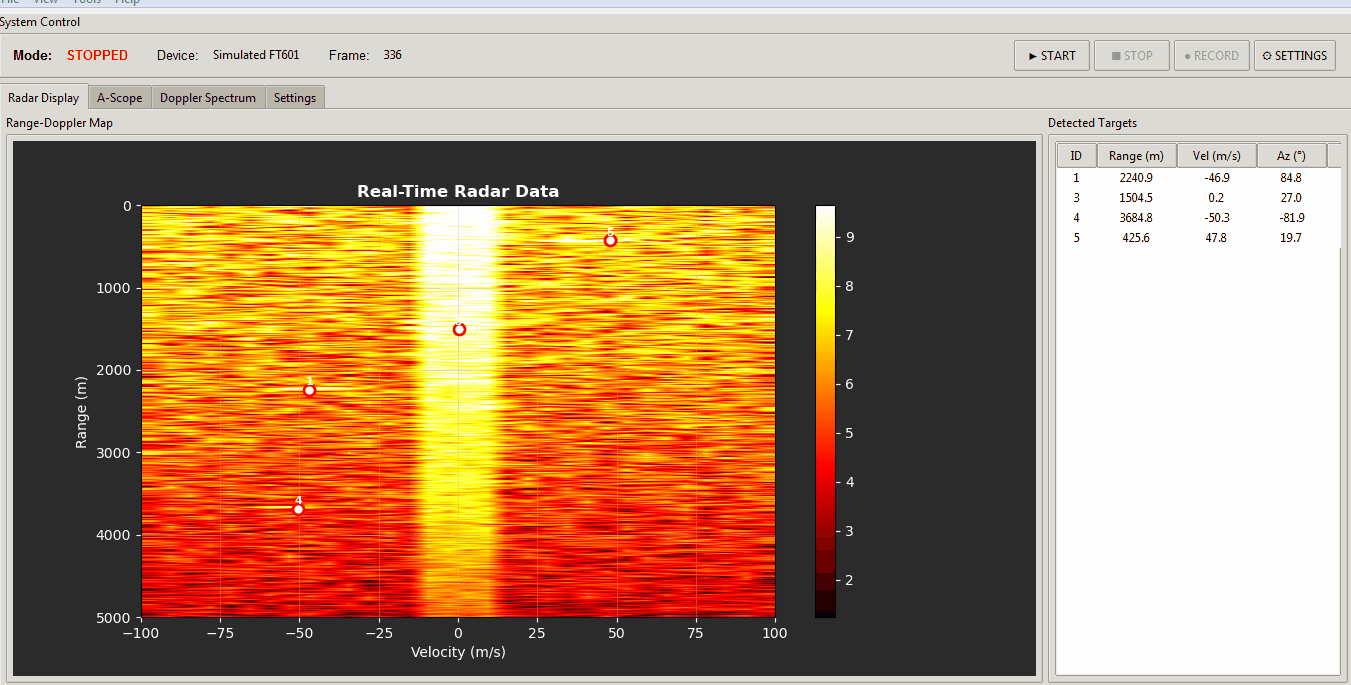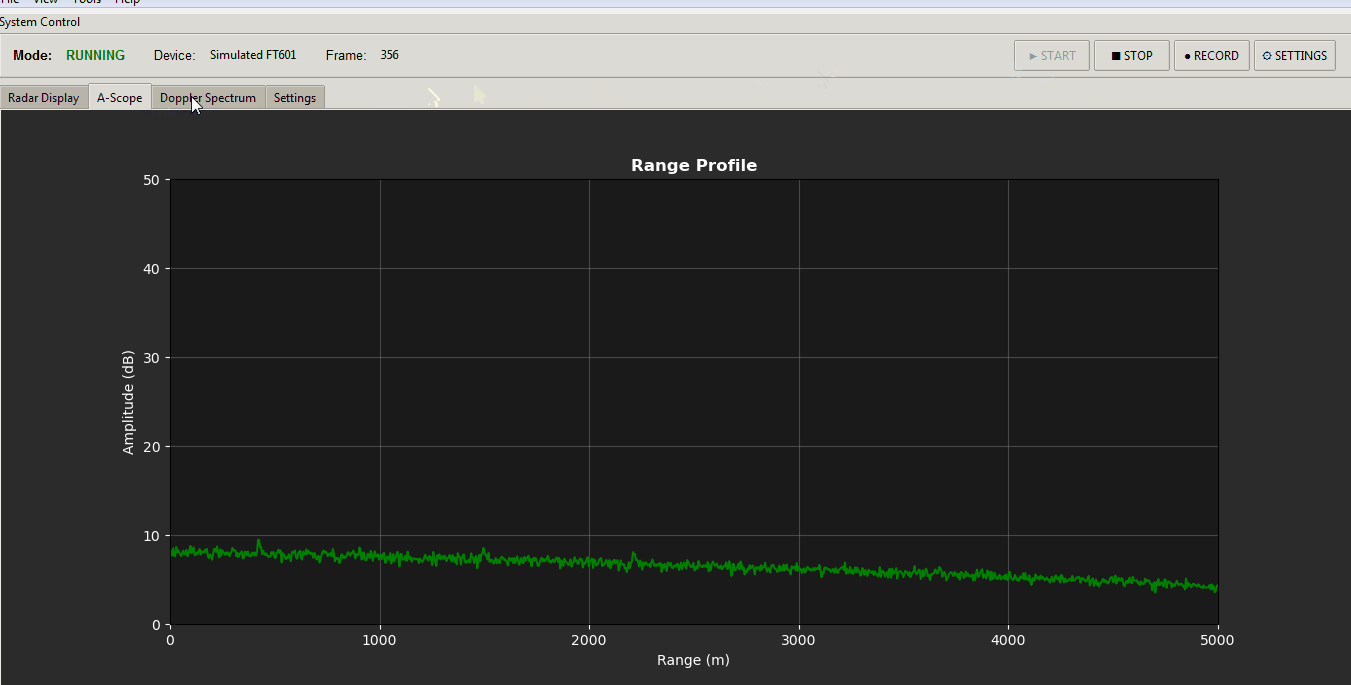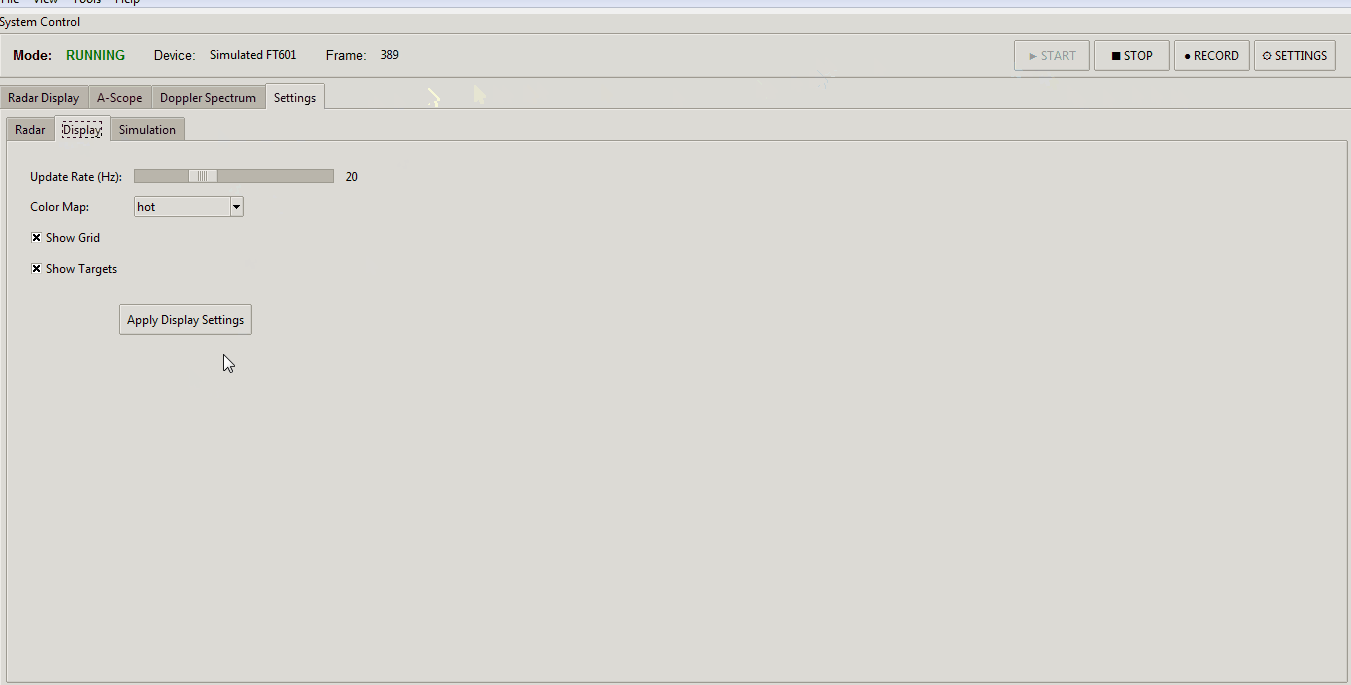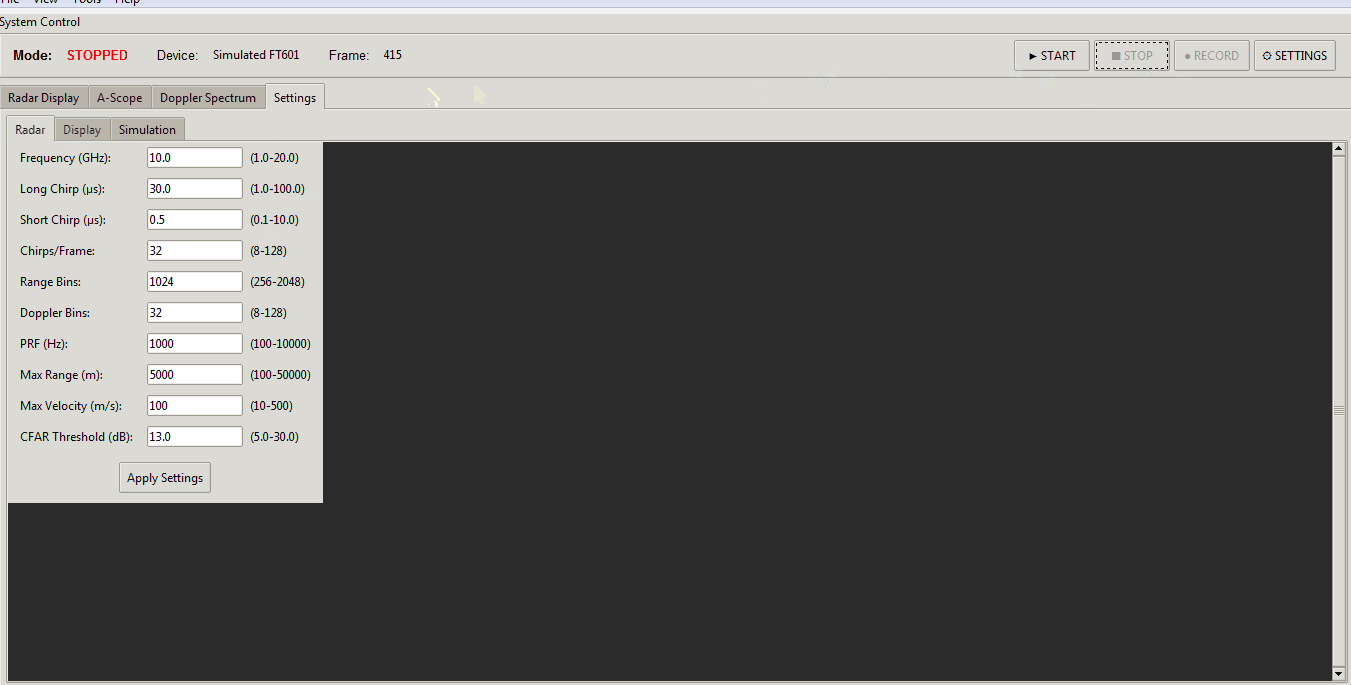
- FPGA는 DAC에서 LFM chirp를 생성하고 ADC 원시 데이터를 받아 I/Q 변환, decimation, CIC/FIR filtering, pulse compression, Doppler FFT, MTI, CFAR를 처리합니다. STM32F746xx는 전원 sequencing, FPGA 통신, ADF4382·ADAR1000 설정, GPS·IMU·stepper motor 제어를 맡습니다. Python GUI는 실시간 target plotting과 map integration을 제공하지만, 하드웨어를 직접 제작해야 전체 기능을 사용할 수 있습니다.
- 회로도와 PCB layout, BOM, Gerber production files, mechanical drawings, FPGA·STM32 firmware, Python GUI가 저장소에 포함됩니다. 하드웨어는 CERN-OHL-P를 따르므로 수정 설계를 동일 라이선스로 소스 형태로 공개해야 하며, 소프트웨어와 firmware는 MIT License입니다. README는 별도 assembly guide가 아직 추적되지 않는다고 밝히므로 RF PCB 조립과 Vivado 기반 FPGA 개발 경험이 필요합니다.
- 저장소 상태는 Alpha이며 일부 기능이 Work in Progress로 표시됩니다. README의 사양은 10.5GHz, 전자식 ±45° beam steering, 360° mechanical scan, FPGA와 STM32 처리 구조를 제시합니다. GitHub 언어 메타데이터는 PLSQL이지만 실제 프로젝트 구성은 RF 하드웨어와 VHDL·Verilog, STM32 firmware, Python GUI 중심이므로 일반적인 PLSQL 라이브러리로 사용하면 안 됩니다.
이미지 분석
24.6k
STARS
5.6k
FORKS
+208
TRENDING
16
조회수
관련 토론
아직 관련 토론이 없습니다.
댓글
댓글을 작성하려면 로그인이 필요합니다.

