makerspet/oomwoo
Python11 / 0
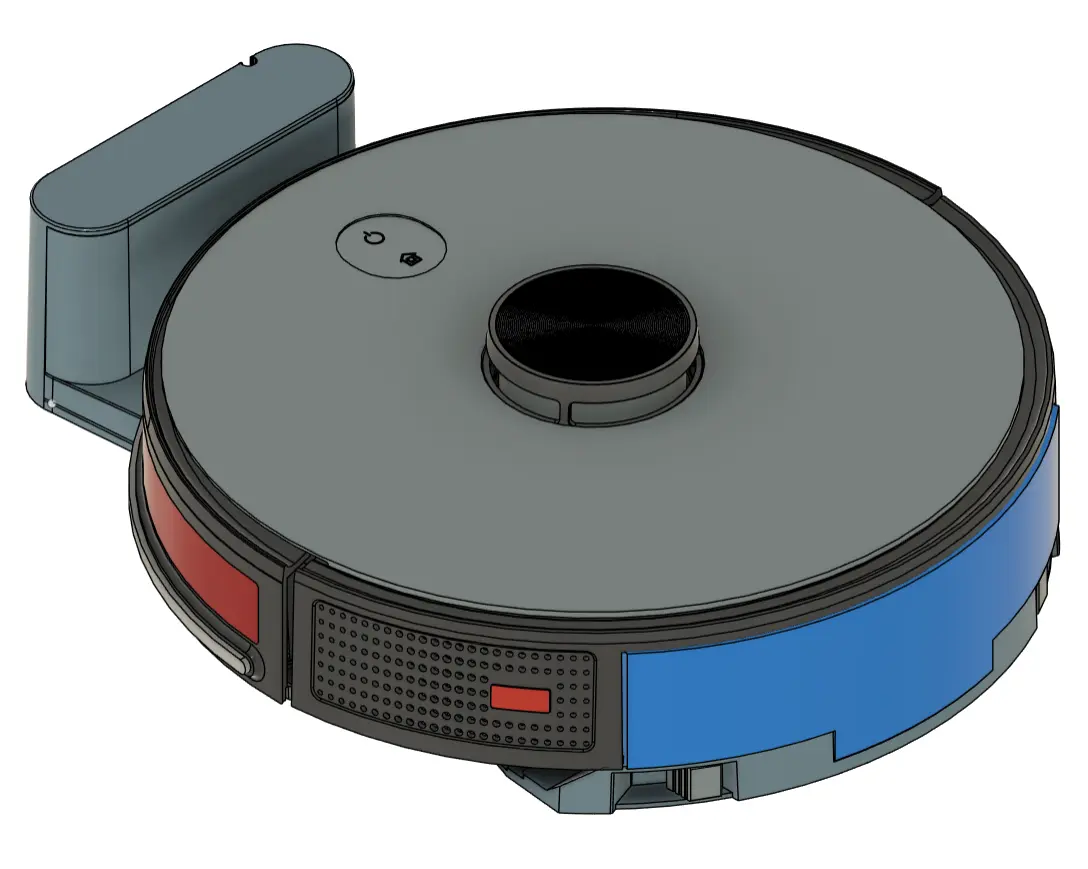
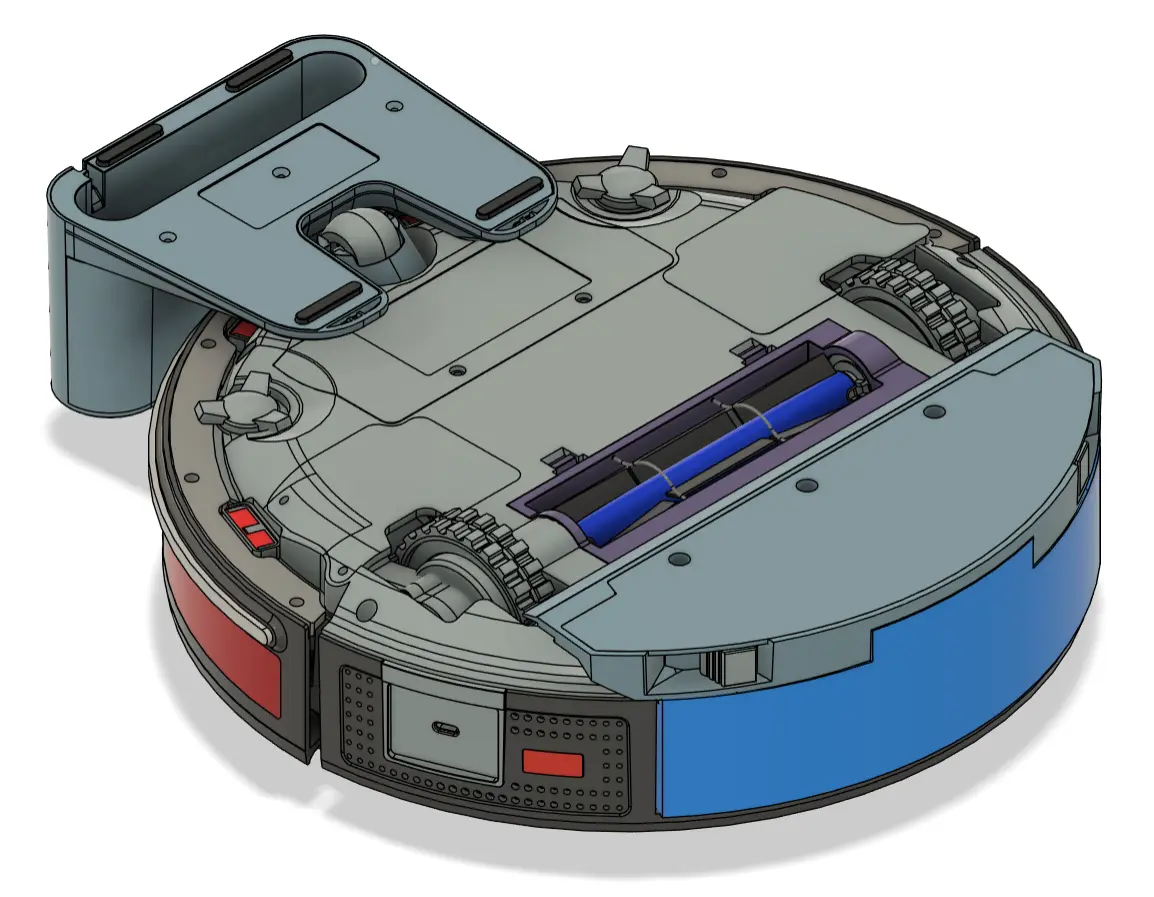
Raspberry Pi·ROS2·2D LiDAR를 사용해 로컬에서 동작하는 3D 프린트 가능한 오픈소스 조립식 로봇청소기 설계 레포지토리이다.
TL;DR
이 레포지토리는 Raspberry Pi와 ROS2, 2D LiDAR를 활용해 사용자가 직접 부품을 소싱하여 조립할 수 있는 오픈소스 로봇청소기 설계 프로젝트이다. 핵심 동작 원리는 2D LiDAR 기반의 SLAM으로 실내 지도를 작성하고 Nav2를 통해 경로 계획 및 자율주행을 수행하며 하드웨어는 3D 프린트 가능한 섀시와 Raspberry Pi/ESP32 기반의 분산 제어 구조로 구성될 예정이다. 로컬 동작을 기본 정책으로 삼아 Home Assistant 통합을 제공하고 벤더 락인을 피하는 한편, 초기 v0 타깃은 최소 기능의 3D 프린트 섀시·시뮬레이션·수동 SLAM으로 설정되어 있어 완전한 빌드 문서와 BoM 검증이 완료되어야 실사용이 가능하다, 한계로는 LiDAR 터렛 아래 약 10cm 이하의 사각과 현재 디자인·문서가 RFC/초기 개발 단계라는 점이 남아 있다. 번들형 킷 구매 옵션은 제공 예정이며 모든 산출물은 오픈소스로 유지될 계획이다.
핵심 포인트
- 하드웨어 설계 파일부터 ROS2 패키지·펌웨어까지 오픈소스로 통합 제공하려는 점이 차별화 요소이다
- 로컬 동작을 기본 정책으로 삼아 클라우드 의존 없이 Home Assistant 연동을 통해 제어가 가능하도록 설계되어 있다
- 3D 프린트 가능 설계와 부품 직접 소싱 지향으로 상품형 레퍼런스보다 높은 가변성과 수리성을 제공한다
- 2D LiDAR로 실내 지도를 작성하고 ROS2 기반 Nav2로 자율주행을 구현한다
이미지 분석
9k
STARS
443
FORKS
+214
TRENDING
11
조회수
관련 토론
아직 관련 토론이 없습니다.
댓글
댓글을 작성하려면 로그인이 필요합니다.

